







;)
;)
;)

세탁기 상판 거는 작업에 적용해 현장 검증
엔비디아 "실패 데이터 되먹임해 학습"
엔비디아 "실패 데이터 되먹임해 학습"
 이미지 확대보기
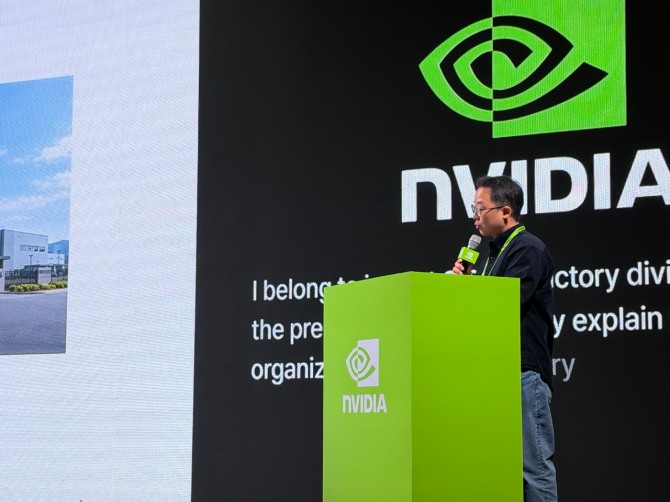
박정섭 LG전자 로보틱스 인텔리전스 팀장은 9일 서울 코엑스에서 열린 '엔비디아 AI 데이 서울 2026' 세션에서 세탁기 상판(탑 플레이트)을 행거에 거는 작업에 로봇을 적용한 과정을 소개했다. 약 10kg인 상판을 반복해서 거는 일은 작업자에게 근골격계 질환과 피로 누적 부담을 줄 수 있어 로봇 도입을 검토했다는 설명이다.
박 팀장이 속한 'LG 데이터 팩토리' 조직은 일반 공장이 아니라 로봇 학습용 데이터를 모으고 늘리는 것부터 학습, 현장 검증, 배포까지 전 과정을 맡는 플랫폼 조직이다.
LG전자는 개발 과정을 크게 다섯 단계로 나눴다. 숙련 작업자의 동작을 분석한 뒤 사람이 로봇을 원격 조종해 얻은 데이터와 시뮬레이션 데이터 등을 모았다. 이 데이터를 엔비디아의 로봇 AI 모델 '아이작 그루트(Isaac GR00T)'에 학습시켰고, 엔비디아의 AI 영상 생성 모델 '코스모스(Cosmos)'로 현장 배경 변화에 맞춰 데이터를 늘렸다. 이후 현장에서 검증하다 문제가 나오면 앞 단계로 돌아가 보완했다.
실제 공정과 거의 같은 가상 환경을 구축해 시뮬레이션과 현장 사이의 차이를 줄이는 작업도 병행했다.
박 팀장은 향후 과제로 연속 동작 성능 확보를 꼽았다. 그는 "실제 공장 현장에 들어가 보면 그날그날 생산 계획에 따라 변수가 굉장히 많다"며 "이런 변화에도 견디는 성능을 확보하는 것이 중요한 숙제"라고 말했다. 질의응답에서는 단기간 시연은 며칠 만에 가능했지만, 같은 작업을 반복하는 과정에서 생기는 부품 위치 편차와 조명 변화에 대응하는 것이 가장 어려웠다고 했다.
 이미지 확대보기
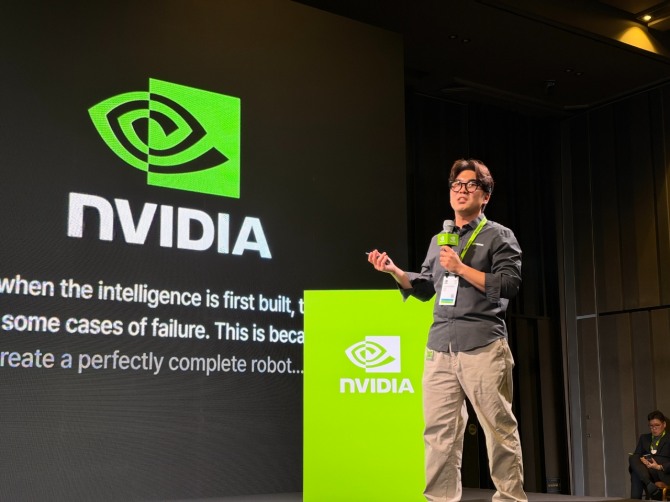
앞서 발표한 이종환 엔비디아 피지컬 AI 담당 시니어 설루션 아키텍트(고객사의 로봇 AI 개발을 기술 지원하는 직책)는 로봇이 현실에서 일하려면 시뮬레이션, 학습, 배포로 이어지는 '데이터 플라이휠(데이터가 선순환하는 구조)'이 필요하다고 설명했다. 로봇이 현장에서 실패하면 이를 가상 공간에서 재현하고, 복구 동작 데이터를 만들어 다시 학습시키는 방식이다.
이 아키텍트는 질의응답에서 성공 장면만 모아 학습시키면 로봇이 경로를 외워 재생하는 수준에 그친다며, 실패하더라도 스스로 목표로 돌아오는 복구 동작 데이터가 필요하다고 덧붙였다. 엔비디아는 이런 과정을 묶은 레퍼런스 워크플로와 오픈소스 데이터셋, 아이작 그루트 모델을 제공해 개발자가 연구에 집중하도록 돕는다고 밝혔다.
유덕규 글로벌이코노믹 기자 udeok@g-enews.com


